خوارزميات الرسوم البيانية
13. خوارزميات الرسوم البيانية
نعرض في هذا الفصل خوارزميات الرسوم البيانية. هذه الخوارزميات مستقلة عن بنية
بيانات الرسم البياني الأساسية. ويمكن استخدامها، على وجه الخصوص، مع جميع بنى
الرسوم البيانية الواردة في الفصل 7. فيما يلي، سنعتبر معطاةً وحدة G يتضمّن
توقيعها على الأقل الأنواع والدوال والوحدات الخاصة بالبرنامج 98. الرسوم البيانية من النوع
graph، ورؤوسها من النوع vertex. الدالة iter_vertex تمرّ على رؤوس رسم بياني معطى،
وتطبّق دالةً تُمرَّر كوسيط على كل واحد منها. والدالة iter_succ تمرّ على الرؤوس
اللاحقة (successors) لرأس معطى. وتوفّر الوحدة H بنية جدول تجزئة (hash table)
مفاتيحها رؤوس.
13.1 البحث بالعرض أولاً
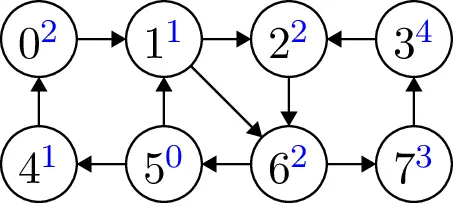
أول عملية اجتياز نعرضها تُسمّى البحث بالعرض أولاً(BFS). وهي تتمثل في استكشاف الرسم البياني بالتحرّك نحو الخارج «في دوائر متحدة المركز»، انطلاقاً من رأس معيّن s يُسمّى الجذر. نمرّ أولاً على الرؤوس التي تبعد قوساً واحداً بالضبط عن الجذر s، ثم على تلك التي تبعد قوسين، وهكذا. خُذ، على سبيل المثال، الرسم البياني الواقع على اليسار في الشكل 13.1. بدءاً من الرأس 5، نزور أولاً الرأسين 4 و1، وهما مرتبطان مباشرةً بالرأس 5. ثم نزور الرؤوس 0 و6 و2، يليها الرأس 7، وأخيراً الرأس 3. ويظهر الرسم البياني، مع المسافات إلى الجذر مكتوبةً كأُسُس، على اليمين.
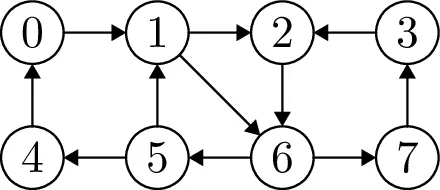
الشكل 13.1: البحث بالعرض أولاً في رسم بياني.
نكتب البحث بالعرض أولاً في صورة دالة iter_bfs تأخذ كوسائط
رسمًا بيانيًا g وجذرًا s ودالةً f ستُطبَّق على عناصر g أثناء
اكتشافها. نبدأ بإنشاء جدول تجزئة يحتوي على الرؤوس
المكتشَفة سابقًا بواسطة الاجتياز.
  let iter_bfs f g s =
    let visited = H.create () in
يعتمد البحث نفسه على استخدام طابور (queue) تُدرَج فيه الرؤوس أثناء اكتشافها. والفكرة أنه، في أي لحظة زمنية، سيحتوي الطابور على الرؤوس الواقعة على مسافة d من الجذر، تليها الرؤوس الواقعة على مسافة d + 1:
| ← | رؤوس على مسافة d | رؤوس على مسافة d + 1 | ← |
|---|
وهذا هو التجسيد لمفهومنا عن «الدوائر متحدة المركز»،
وبشكل أدقّ للدائرتين المتتاليتين قيد
الاعتبار. وهذه الخاصية جوهرية لصحة البحث
بالعرض أولاً[1].
وهنا نستخدم الوحدة Queue لتنفيذ الطابور. وهو يحتوي في البداية على
الجذر فقط. ومن المفيد كتابة دالة add تُضيف رأسًا في آن واحد إلى جدول
التجزئة وإلى الطابور. نبدأ باستخدامها على الجذر s.
    let queue = Queue.create () in
    let add w = H.add visited w (); Queue.add w queue in
    add s;
وثمة خاصية مهمة أخرى هي أنّ كل رأس موجود في الطابور موجود أيضًا
في الجدول visited، وهذا ما تضمنه الدالة add بطريقة واضحة. ونستخدم
حلقة لفحص الرؤوس بالترتيب الذي اكتُشفت به، إلى أن تُفحص جميع
الرؤوس التي يمكن الوصول إليها من الجذر. وما دام الطابور غير
فارغ، نستخرج العنصر الأول v من الطابور ونطبّق عليه الدالة الزائرة f.
    while not (Queue.is_empty queue) do
      let v = Queue.pop queue in
      f v;
لكل رأس لاحق (successor) w للرأس v لم يُعثَر عليه بعد، أي غير موجود في الجدول visited،
نستخدم add لإضافته إلى كلٍّ من الطابور والجدول.
      iter_succ (fun w -> if not (H.mem visited w) then add w) g v
    done
وبذلك تكتمل حلقة while والدالة iter_bfs. ويُعطى الكود الكامل في
البرنامج 99 أدناه.
ينطبق هذا الكود بالقدر نفسه على الرسوم البيانية غير الموجّهة والموجّهة. لاحظ أن بعض الرؤوس قد لا يكتشفها هذا الخوارزم. وهذه هي الرؤوس v التي لا يوجد مسار بينها وبين الجذر. بعبارة أخرى، يحدّد البحث بالعرض أولاً مجموعة الرؤوس التي يمكن الوصول إليها من الجذر، بل ويحدّد مسافتها الدنيا من الجذر بعدد الأقواس (انظر التمرين 13.1).
من السهل تحديد تعقيد البحث بالعرض أولاً. يُوضَع كل رأس في الطابور مرة واحدة على الأكثر، ومن ثُمَّ يُفحص مرة واحدة على الأكثر. ويُنظر إلى كل قوس مرة واحدة على الأكثر، عند فحص رأس بدايته. بالنسبة إلى رسم بياني فيه N رأسًا وE قوسًا، يكون التعقيد بالتالي O(N + E)، وهو أمثل. أما التعقيد في المكان فهو O(N)، لأن الطابور، شأنه شأن جدول التجزئة، قد يحتوي على (جميع) الرؤوس تقريبًا في أسوأ الحالات.
ثمة طريقة أخرى لتنفيذ البحث بالعرض أولاً، دون استخدام طابور. وكما لوحظ أعلاه، فإنّ للطابور بنية خاصة جدًا، إذ يحتوي على الرؤوس على مسافة d تليها الرؤوس على مسافة d + 1. ولذلك نرى أنّ بنية الطابور ليست ضرورية فعلًا. كل ما نحتاجه هو «دلوان»، أحدهما يحتوي على الرؤوس على مسافة d، والآخر على تلك على مسافة d + 1. ويمكننا تجسيدهما، مثلًا، باستخدام قوائم. وعندما ننتهي من الدلو d، نبادل الدلوين. وهذا لا يؤثّر في التعقيد.
13.2 البحث بالعمق أولاً
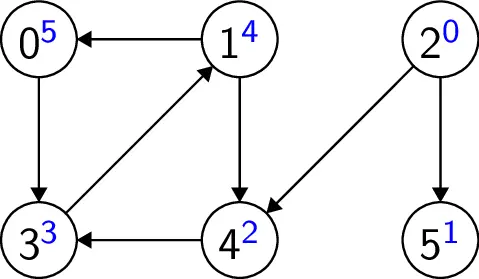
ثاني عملية اجتياز للرسم البياني نعرضها هي البحث بالعمق أولاً(DFS). وتستخدم خوارزمية تتبّع خلفي (backtracking): ما دمنا قادرين على اتّباع قوس، نفعل ذلك، وعندما يتعذّر ذلك، نتراجع. وكما في البحث بالعرض أولاً، نُعلّم الرؤوس أثناء اكتشافها، لتفادي الوقوع في حبس دورة. خُذ مثال الرسم البياني الواقع على اليسار في الشكل 13.2. نبدأ بحثًا بالعمق أولاً من الرأس 2. يخرج قوسان من هذا الرأس: 2 → 4 و2 → 5. نختار اعتباطًا النظر في القوس 2 → 5 أولاً، وبالتالي ننتقل إلى الرأس 5. لا يخرج أي قوس من 5،
لذلك لا يمكننا المواصلة. لذلك نتراجع إلى الرأس 2، وننظر في القوس الخارج الثاني، 2 → 4. ومن 4، لا يمكننا اتبّاع سوى القوس 4 → 3. وكذلك، من 3، لا يمكننا اتبّاع سوى القوس 3 → 1. ويخرج قوسان من الرأس 1: 1 → 0 و1 → 4. نختار اتبّاع القوس 1 → 4 أولاً. وهو يقود إلى رأس زُير سابقًا. لذلك نتراجع. وبالعودة إلى 1، ننظر في القوس الآخر، 1 → 0، الذي يقود إلى 0. ومن هناك، القوس الخارج الوحيد يقود إلى 3، وقد زُير هو أيضًا سابقًا. لذلك نعود إلى 0، ثم إلى 1، ثم إلى 3، ثم إلى 4، وأخيراً إلى 2. ويكتمل الاجتياز. وإذا أعدنا رسم الرسم البياني بترتيب اكتشاف الرؤوس مكتوبًا كأُسُس، نحصل على الرسم البياني على اليمين في الشكل 13.2.
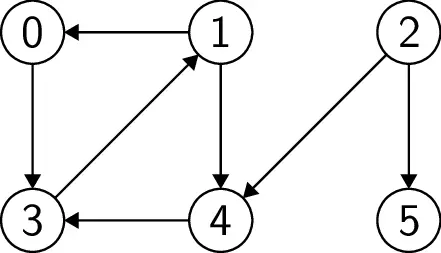
الشكل 13.2: مثال على البحث بالعمق أولاً.
وكما في البحث بالعرض أولاً، سنستخدم جدول تجزئة يحتوي على الرؤوس المكتشَفة سابقًا.
  let iter_dfs f g s =
    let visited = H.create () in
يُكتب البحث بالعمق أولاً في صورة دالة محلية عودية visit تأخذ رأسًا v
كوسيط. وكودها لا يزيد عن بضعة أسطر:
    let rec visit v =
      if not (H.mem visited v) then begin
        H.add visited v ();
        f v;
        iter_succ visit g v
      end
إذا كان الرأس v قد اكتُشف سابقًا، فلا شيء آخر يُفعل. وإلا، فإننا
نُعلّمه ونزوره بالدالة f. ثم ننظر في كل رأس لاحق w،
ونُشغّل عليه بشكل عودي بحثًا بالعمق أولاً. وثمة تفصيل جوهري: أضفنا
v إلى الجدول visited قبلالنظر في رؤوسه اللاحقة. وهذا هو ما يمنعنا من
الوقوع في حبس دورة. ولإنهاء الدالة iter_dfs، ليس علينا سوى استدعاء
visit على الجذر s:
    in
    visit s
يُعطى الكود الكامل في البرنامج 100.
التعقيد هو O(N + E)، بالمنطق نفسه كما في حالة البحث بالعرض أولاً. أما تعقيد المكان فمنطقه أدقّ، إذ إنّ مكدّس الاستدعاءات العودية هو الذي يحتوي على الرؤوس قيد الزيارة، وهو الذي يلعب دور الطابور في البحث بالعرض أولاً. ولأنّ جميع الرؤوس قد تكون حاضرة في المكدّس أو جدول التجزئة في أسوأ الحالات، فإنّ تعقيد المكان هو O(N).
وكما في البحث بالعرض أولاً، يسمح لنا البحث بالعمق أولاً بتحديد مجموعة
الرؤوس التي يمكن الوصول إليها من الجذر s. ويوضّح الشكل 13.3 مثالًا آخر،
حيث يُشغَّل البحث بالعمق أولاً من الرأس 1. ولا يُكتشَف الرأسان 2 و5.
وعلى وجه الخصوص، فإنّ البحث بالعمق أولاً، شأنه شأن البحث بالعرض أولاً، وسيلة
لتحديد وجود مسار بين رأس معيّن، وهو الجذر، ورؤوس أخرى من الرسم البياني. وإذا
كان ذلك هو الهدف الوحيد (إذا لم تكن المسافة الدنيا تهمّنا، مثلًا)،
فإنّ البحث بالعمق أولاً يكون عادةً أكثر كفاءة. فاستهلاكه للذاكرة (أي مكدّس
الاستدعاءات) يكون كثيرًا ما أدنى من استهلاك البحث بالعرض أولاً.
والمثال النموذجي هو الشجرة، إذ يقتصر استهلاك الذاكرة على ارتفاع
الشجرة في حالة البحث بالعمق أولاً، لكنه قد يبلغ حجم الشجرة بأكملها في
حالة البحث بالعرض أولاً. وللبحث بالعمق أولاً تطبيقات كثيرة أخرى
تقع خارج نطاق هذا الكتاب. انظر، على سبيل المثال، Introduction to Algorithms [7].
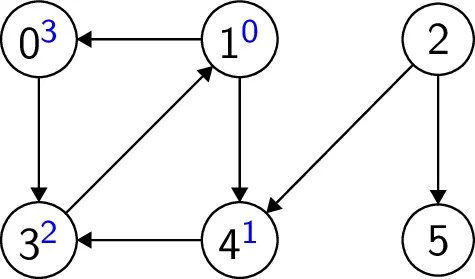
الشكل 13.3: بحث بالعمق أولاً آخر.
13.3 المسار الأقصر
ننظر هنا في رسوم بيانية موسومة أقواسها بأوزان (تمثّل مسافات، مثلًا). ونبحث عن المسار الأقصر بين رأسين، حيث لا يكون الطول عدد الأقواس بل مجموع الأوزان على طول المسار. وهكذا، إذا نظرنا في الرسم البياني الموزون في الشكل 13.4، فإنّ المسار الأقصر من الرأس 2 إلى الرأس 0 طوله 5. وهذا هو المسار 2 → 4 → 3 → 1 → 0، وهو أقصر من المسار 2 → 1 → 0 الذي طوله 6، حتى إن كان الأخير يحتوي على أقواس أقل. وبالمثل، فإنّ المسار الأقصر من الرأس 2 إلى الرأس 5، مرورًا بالرأس 4، طوله 2.
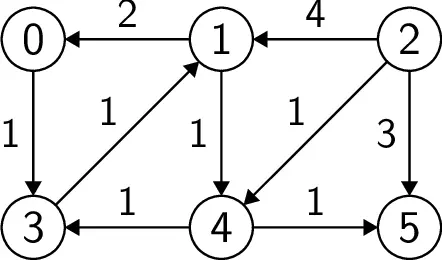
الشكل 13.4: مثال على رسم بياني موزون.
وكما في البحث بالعرض والعمق أولاً، نعتبر معطىً رأسًا s نبحث منه عن
تحديد المسارات الأقصر إلى الرؤوس الأخرى. ونحتاج كذلك إلى
وزن كل قوس. ومن الممكن تعديل بنية الرسم البياني لتضمين ذلك.
لكننا هنا نعتبر معطاةً دالة وزن weight من النوع التالي، حيث
الأوزان من النوع float:
val weight: graph -> vertex -> vertex -> float
لن تُستدعى هذه الدالة إلا بالوسائط g وx وy إذا وُجد قوس بين x
وy في الرسم البياني g.
نعرض خوارزميتين لحلّ المسألة. الأولى، خوارزمية ديكسترا (Dijkstra)، تفترض أنّ الأوزان غير سالبة دائمًا. والثانية، خوارزمية بلمان-فورد (Bellman-Ford)، لا تتضمّن أي افتراض من هذا القبيل بشأن الأوزان.
خوارزمية ديكسترا
خوارزمية ديكسترا تعميم للبحث بالعرض أولاً. وهنا أيضًا نتقدّم في «دوائر متحدة المركز». والفرق أنّ أنصاف أقطار هذه الدوائر تمثّل المسافة بدلالة الوزن الكلي لا عدد الأقواس. وهكذا، في المثال أعلاه، بدءًا من الجذر 2، نصل أولاً إلى الرؤوس على مسافة 1 (وهو 4)، ثم إلى تلك على مسافة 2 (وهما 3 و5)، ثم إلى تلك على مسافة 3 (وهو 1)، وأخيراً إلى تلك على مسافة 5 (وهو 0). ومن التعقيدات المحتملة أن نصل إلى رأس على مسافة معيّنة (على سبيل المثال، الرأس 5 عبر القوس 2 → 5)، ثم نجد لاحقًا مسارًا أقصر باتّباع أقواس مختلفة (على سبيل المثال، 2 → 4 → 5). ولم يعد الطابور كافيًا كما كان في البحث بالعرض أولاً. بل سنستخدم طابور أولوية (priority queue) (انظر الفصل 6). وسيحتوي طابور الأولوية على الرؤوس المكتشَفة بالترتيب حسب المسافة من الجذر. وعند العثور على مسار أفضل إلى رأس،
يُعاد إدراج الرأس في الطابور بأولوية أعلى، أي مسافة أقصر[^2].
نصف الآن كود خوارزمية ديكسترا. ولتنفيذ طابور
الأولوية، نفترض وجود دالة رافدة (functor) اسمها PriorityQueue، مُعامَلة بنوع t مزوّد
بترتيب كلي. (وقد عُرضت مثل هذه الدوال الرافدة في الفصل 6.) وهنا سيكون النوع t هو
نوع الأزواج (v,d)، حيث v رأس وd مسافته من الجذر. والترتيب
المعتمد على هذه الأزواج هو الناتج عن مقارنة المسافات. ونُعرِّف
الوحدة التالية:
  module VertexDistance = struct
    type t = vertex * float
    let compare (_, d1) (_, d2) = Stdlib.compare d1 d2
  end
ولم يتبقَّ سوى تطبيق الدالة الرافدة PriorityQueue على الوحدة VertexDistance،
أي:
module P = PriorityQueue(VertexDistance)
نفترض هنا أنّ الوحدة P توفّر دالة create لبناء طابور أولوية
جديد، ودالة add لإضافة عنصر، ودالة extract_min التي
تحذف وتُعيد أصغر عنصر بالنسبة إلى الترتيب المعرَّف بالدالة
compare.
نصل الآن إلى كود الخوارزمية نفسها. نكتبها في صورة دالة
dijkstra تأخذ كوسائط رسمًا بيانيًا g وجذرًا s ودالةً f. وستُطبَّق
الدالة f على عناصر g عند تحديد مسافتها الدنيا إلى s،
حيث يُمرَّر الرأس إلى f كوسيط أول، ومسافته كوسيط
ثانٍ. نبدأ بإنشاء جدول تجزئة يحتوي على الرؤوس التي
وصل إليها الاجتياز سابقًا.
  let rec dijkstra f g s =
    let visited = H.create () in
نُنشئ أيضًا جدول تجزئة، distance، وطابور الأولوية، queue. وسيحتوي جدول
التجزئة على المسافة المعروفة حاليًا لكل رأس.
    let distance = H.create () in
    let queue = P.create () in
من الملائم تعريف دالة add تُضيف رأسًا إلى بنيتي البيانات هاتين
في الوقت نفسه. ونبدأ بتطبيقها على الجذر s.
    let add v d = H.replace distance v d; P.add queue (v, d) in
    add s 0.;
سنرى أدناه سبب تفضيل H.replace على H.add. ثم نواصل بحلقة
ما دام الطابور غير فارغ.
while not (P.is_empty queue) do
نستخرج العنصر الأول من الطابور، u، مع المسافة إلى الجذر du. وإذا
كان الرأس u موجودًا في visited سابقًا، فقد حدّدنا مسافة
s إلى u بالفعل، ولم يعد هناك ما يُفعل.
      let (u, du) = P.extract_min queue in
      if not (H.mem visited u) then begin
قد تحدث هذه الحالة فعلًا عند العثور على مسار أول ثم العثور لاحقًا على مسار
آخر أقصر. وحينئذٍ يمرّ الأخير قبل الأول في طابور الأولوية.
وعندما يخرج المسار الأطول أخيرًا من الطابور، ينبغي تجاهله. وإذا
كان الرأس غير موجود في visited، فذلك يعني أننا وجدنا للتوّ مسارًا أقصر
من s إلى u، وهذا ما نشير إليه بإضافة u إلى الجدول visited وبتطبيق
الدالة الزائرة f على u وdu.
        H.add visited u ();
        f u du;
بعد ذلك، سنفحص جميع الأقواس الخارجة من u. ولكل قوس u → v، تكون المسافة إلى v
الناتجة من اتبّاع القوس المقابل هي مجموع المسافة du ووزن
القوس، أي weightuv. وتُحتمَل عدة سيناريوهات بالنسبة إلى الرأس v. إما أن يكون
الوصول إليه للمرة الأولى، أو أنه كان موجودًا في distance سابقًا. وفي الحالة الأخيرة،
قد نكون قد خفّضنا المسافة إلى v بالمرور عبر u. وإذا كان الأمر كذلك، كفى استخدام
الدالة add لتحديث الجدولين. ونعالج كل رأس لاحق v في الدالة
visit أدناه:
        let visit v =
          let d = du +. weight g u v in
          if not (H.mem distance v) || d < H.find distance v then
            add v d
ولم يتبقَّ سوى تطبيق هذه الدالة على جميع الأقواس الخارجة من u، وهو ما
يُنهي جسم حلقة while.
        in
        iter_succ visit g u
      end
    done
وبعد الخروج من حلقة while، يكون قد زُير كل رأس يمكن الوصول إليه من s.
ويُعطى الكود الكامل في البرنامج 101 أعلاه.
ويُظهر الشكل 13.5 نتيجة خوارزمية ديكسترا على الرسم البياني المعطى في المثال السابق، مع 2 جذرًا. وقد رُسم الرسم البياني بالمسافات النهائية المتحصَّلة لكل رأس مكتوبةً كأُسُس. وفي هذا المثال، وُصل إلى جميع الرؤوس بواسطة الاجتياز. أما في البحث بالعرض والعمق أولاً، فليس الأمر كذلك دائمًا: فلا يُوصل إلا إلى الرؤوس التي يوجد لها مسار من الجذر.
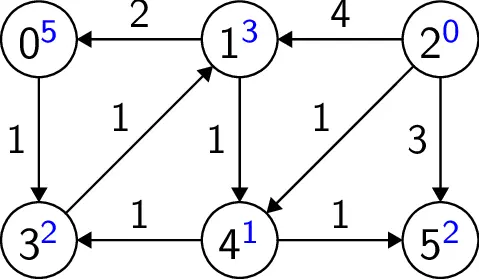
الشكل 13.5: نتيجة خوارزمية ديكسترا.
التعقيد
لنقيّم كلفة خوارزمية ديكسترا في أسوأ الحالات. قد يحتوي طابور الأولوية
على ما يصل إلى E عنصر، لأنّ الخوارزمية تمرّ على كل قوس مرة واحدة على الأكثر،
وكل قوس قد يؤدي إلى إدراج عنصر في الطابور. وبافتراض أنّ عمليتي
طابور الأولوية add وextract_min لهما كلفة لوغاريتمية (كما هو الحال
في طوابير الأولوية الموصوفة في الفصل 6)، فستكون لكل عملية على الطابور
كلفة O(log E)، أي O(log N)، بما أنّ E ≤ N2. والكلفة الكلية بالتالي هي
O(E log N).
خوارزمية بلمان-فورد
نعرض هنا حلًّا ثانيًا لمسألة المسار الأقصر، هذه المرة دون افتراض أنّ الأوزان غير سالبة. وإسقاط هذا الافتراض يُدخل دقةً لطيفة. فإذا احتوى الرسم البياني على دورة وزنها الكلي سالب تمامًا، وإذا أمكن الوصول إلى هذه الدورة من الجذر، فلن يكون لأي من الرؤوس التي يمكن الوصول إليها من الدورة مسار أقصر، لأننا نستطيع سلوك هذه الدورة أيّ عدد نشاء من المرات، مقلّلين وزن المسار الكلي في كل مرة. وتحسب خوارزمية بلمان-فورد المسارات الأقصر من الجذر وتكشف أي دورة سالبة يمكن الوصول إليها من الجذر.
تتضمّن هذه الخوارزمية تكرار العملية التالية N مرة: انظر في
كل قوس u → v من الرسم البياني وحدّد ما إذا كان سلوكه سيقلّل المسافة
المعروفة حاليًا بين المصدر وv. والفكرة أنّ المسار الأقصر
بين s وv لا يمكن أن يحتوي على أكثر من N − 1 قوسًا، وإلا لاحتوى هذا المسار
على دورة، يمكننا حذفها من المسار إذا كان وزنها غير سالب.
الوزن. ولهذا تكفي N تكرارات.
نكتب الآن كود خوارزمية بلمان-فورد. نبدأ بتعريف
دالة iter_edge تمرّ على جميع أقواس رسم بياني g.
  let iter_edge f g =
    iter_vertex (fun u ->
      iter_succ (fun v -> f u v (weight g u v)) g u) g
لكل قوس u → v، تطبّق الدالة iter_edge الدالة f على الرأسين u و
v، وعلى مسافة القوس u → v المعطاة بالدالة weight.
وتأخذ الدالة bellman_ford رسمًا بيانيًا g ورأس جذر s كوسيطين. وهي
تبدأ بإنشاء جدول تجزئة h يحتوي على المسافات المعروفة لكل
رأس.
  let bellman_ford g s =
    let h = H.create () in
نبدأ بتهيئة هذا الجدول، بإعطاء s المسافة 0 وإعطاء كل رأس آخر مسافة
لانهائية.
    iter_vertex (fun v -> H.add h v max_float) g;
    H.add h s 0.;
نستخدم هنا الثابت max_float لتمثيل مسافة لانهائية. ثم
نكرّر العملية التالية N − 1 مرة: نفحص كل قوس، باستخدام حلقة for
والدالة iter_edge.
    for i = 1 to nb_vertex g - 1 do
      iter_edge (fun u v w ->
لكل قوس u → v، نحسب المسافة d من الجذر إلى v الناتجة عن
سلوك هذا القوس. وإذا كانت أصغر من أفضل مسافة معروفة حاليًا، نسجّلها.
        let d = H.find h u +. w in
        if d < H.find h v then H.replace h v d
وبعد اكتمال حلقة for هذه، نعيد العملية مرة N وأخيرة. وهذه المرة،
لا يمكن تحسين المسارات الأقصر إلا بوجود دورة سالبة. وسنشير إلى هذه
الحالة بإطلاق استثناء.
    done;
    iter_edge (fun u v w ->
      if H.find h u +. w < H.find h v then
        raise NegativeCycle
وبذلك تكتمل خوارزمية بلمان-فورد. ويمكننا إرجاع الجدول h الذي يعطي
مسافة كل رأس إلى المصدر. وهذا ما يُفعل في البرنامج 102.
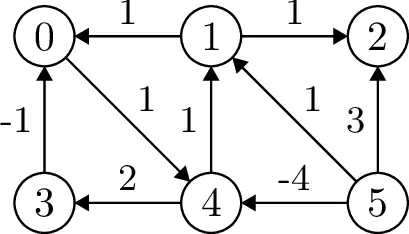
الشكل 13.6: توضيح لخوارزمية بلمان-فورد.
نوضّح خوارزمية بلمان-فورد بمثال. خُذ الرسم البياني في الشكل 13.6، الذي نبحث فيه عن تحديد المسافات من الرأس 5. والجدول الواقع على يمين الرسم البياني يعطي المسافة المكتشَفة لكل رأس بعد كل خطوة. وفي البداية، تكون جميع الرؤوس على مسافة لانهائية، إلا الجذر 5. وفي كل خطوة، نفترض أنّ الرؤوس تُجتاز بترتيب ترقيمها. ونلاحظ، على سبيل المثال، أنّ المسافة إلى الرأس 2 تأخذ أولاً القيمة 3 (القوس 5 → 2)، ثم القيمة 2 (بالمرور عبر الرأس 1)، وأخيراً القيمة -2 (بالمرور عبر الرأسين 4 و1). وبعد ذلك، لا تتغيّر بعد الآن. وبشكل أعمّ، نلاحظ هنا أنّ أياً من المسافات لا تتحسّن خلال الخطوتين الأخيرتين من الخوارزمية. وعلى وجه الخصوص، لا توجد دورة سالبة.
التعقيد
من السهل تقييم كلفة خوارزمية بلمان-فورد في أسوأ الحالات. فنحن ننفّذ N مرورًا بالضبط، ويفحص كل مرور كل قوس من الأقواس E مرة واحدة ومرة فقط. ولذلك يكون التعقيد O(EN)، أي O(N3) في أسوأ الحالات. أما في الممارسة، فيمكننا تحسين الأداء بشكل ملحوظ بملاحظة أنّ كثيرًا من الأقواس تُفحص بلا داعٍ عندما لا تكون المسافة من الجذر إلى الرأس البداية قد تغيّرت. ومن التحسينات البسيطة الأخرى التوقّف بمجرّد أنّ مرورًا لم يحسّن أيًّا من المسافات. لكنّ التعقيد في أسوأ الحالات يبقى، مع ذلك، هو نفسه.
13.4 الشجرة الممتدة الدنيا
ننظر هنا في رسم بياني غير موجّه موسومة أقواسه بأوزان. ونفترض أيضًا أنّ الرسم البياني متّصل، أي أنّ كل زوج من الرؤوس مرتبط بمسار. والشجرة الممتدة(spanning tree) مجموعة جزئية من الأقواس لا تحتوي على دورة وتربط جميع الرؤوس معًا. ومن السهل إقناع أنفسنا بوجود مثل هذه الشجرة. فمثلًا، سينتج بحث بالعمق أولاً يبدأ من رأس اعتباطي شجرةً كهذه: وهي تتكوّن من جميع الأقواس التي أدّت إلى اكتشاف رأس جديد.
نبحث بعد ذلك في مسألة إيجاد شجرة ممتدة وزنها الكلي أدنى ما يمكن. ونعرض هنا حلًّا يُعرف بـخوارزمية كروسكال(Kruskal). وتتضمّن هذه الخوارزمية اجتياز الأقواس بترتيب تصاعدي للوزن. ولكل قوس u − v، نحدّد ما إذا كانت إضافة القوس إلى مجموعة الأقواس المختارة سابقًا لتكوين الشجرة الممتدة تُنشئ دورة. فإن كان الأمر كذلك، نتجاهل القوس. وإلا، نختاره. وبعد فحص جميع الأقواس، تشكّل مجموعة الأقواس المختارة شجرة ممتدة دنيا (انظر التمرينين 13.24 و13.25).
ولتنفيذ هذه الخوارزمية، نحتاج إلى إيجاد وسيلة فعّالة لتحديد ما إذا كان اختيار قوس جديد يُدخل دورة بين الأقواس المختارة سابقًا. ولحسن الحظ، يوجد حلّ بسيط لهذه المسألة، في صورة بنية المجموعات المنفصلة المدروسة في الفصل 8. ففي الواقع، يكفي بناء بنية أوّلية يكون فيها كل رأس صنفًا قائمًا بذاته. ولكل قوس مختار u − v، ندمج صنفي u وv. وهذا يجسّد وجود مسار الآن بين كل زوج من الرؤوس في الصنف الجديد. ولاختبار ما إذا كان قوس يُدخل دورة، يكفي بالتالي اختبار ما إذا كان طرفاه ينتميان إلى الصنف نفسه.
نكتب الآن كود خوارزمية كروسكال، في صورة دالة spanning_tree
تأخذ رسمًا بيانيًا كوسيط وتُعيد شجرة ممتدة دنيا في صورة
قائمة أقواس. ونعتبر معطاةً وحدة UF لبنية المجموعات المنفصلة (انظر
الفصل 8)، بالتوقيع التالي:
  module UF: sig
    val create : vertex list -> t
    val find : t -> vertex -> vertex
    val union : t -> vertex -> vertex -> unit
  end
نفترض وجود دالة vertices تُعيد قائمة رؤوس رسم بياني. ومن السهل
الحصول على دالة كهذه من iter_vertex. وبالمثل، نفترض وجود
دالة edges تُعيد قائمة جميع أقواس رسم بياني، حيث يكون كل قوس ثلاثية
(x,y,w)، فيها w وزن القوس x − y. وهنا أيضًا، من السهل الحصول على هذه الدالة
من iter_edge والدالة weight.
ويبدأ كود خوارزمية كروسكال بإنشاء بنية union-find انطلاقًا من قائمة رؤوس الرسم البياني:
  let spanning_tree g =
    let uf = UF.create (vertices g) in
ثم نرتّب قائمة أقواس الرسم البياني بترتيب تصاعدي للوزن، باستخدام دالة
المكتبة List.sort. والمقارنة المستخدمة هنا هي مقارنة الأوزان، بالترتيب
المعتاد على أعداد الفاصلة العائمة، أي Stdlib.compare.
    let compare (_,_,w1) (_,_,w2) = Stdlib.compare w1 w2 in
    let edges = List.sort compare (edges g) in
وتُخزَّن قائمة الأقواس المختارة لتكوين الشجرة الممتدة في مرجع محلي st.
let st = ref [] in
ثم نكتب دالة cover تفحص قوسًا (u,v,w) وتحدّد ما إذا كان ينبغي
اختياره. ولذلك، نقارن صنفي الرأسين u وv باستخدام الدالة
UF.find. وإذا كانا مختلفين، نضيف القوس إلى القائمة st وندمج الصنفين،
باستخدام الدالة UF.union.
    let cover ((u, v, w) as e) =
      if UF.find uf u <> UF.find uf v then begin
        UF.union uf u v;
        st := e :: !st
      end
وأخيراً، لم يتبقَّ سوى فحص كل قوس من القائمة edges بهذه الدالة،
ثم إرجاع القائمة الناتجة.
    in
    List.iter cover edges;
    !st
ويُعطى كود خوارزمية كروسكال في البرنامج 103.
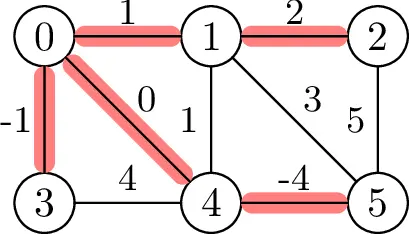
نوضّح خوارزمية كروسكال بمثال. خُذ الرسم البياني الواقع في أعلى يسار الشكل 13.7. وتُنظر الأقواس بترتيب تصاعدي للوزن، كما هو معروض في الجدول على يمين الشكل. ولكل قوس، نبيّن ما إذا كان مختارًا (عمود «أُضيف») والتقسيم الناتج في بنية union-find. والشجرة الممتدة المتحصَّل عليها في النهاية موضّحة في أسفل يسار الشكل. ووزنها الكلي -2. ومن المهم ملاحظة أنّ الأقواس ذات الوزن نفسه قد تُنظر بأي ترتيب. وهكذا، نظرنا هنا في القوس 0 − 1 قبل القوس 1 − 4، لكن كان بإمكاننا أيضًا فعل العكس. وكانت الشجرة الممتدة ستختلف، لكن وزنها الكلي كان سيظل هو نفسه.
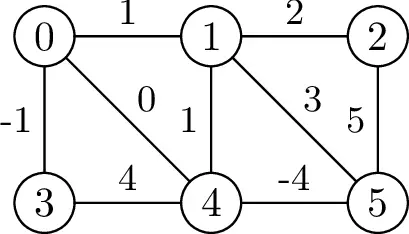
الشكل 13.7: توضيح لخوارزمية كروسكال.
وثمة عدد من التنويعات والتحسينات الممكنة. فالتمرين 13.26 مثلًا يقترح قطع اجتياز الأقواس بمجرّد اختيار N − 1 قوسًا. وبالمثل، يقترح التمرين 13.27 استخدام طابور أولوية بدلًا من خوارزمية ترتيب. وعلى أي حال، تبقى الفكرة الجوهرية استخدام بنية بيانات المجموعات المنفصلة.
التعقيد
تنقسم كلفة خوارزمية كروسكال بين كلفة ترتيب مجموعة الأقواس E وكلفة فحص كل قوس. والكلفة الأولى هي O(E log E) في أسوأ الحالات، إذا استخدمنا خوارزمية ترتيب ذات تعقيد أمثل (انظر الفصل 12). والكلفة الثانية هي O(E) إذا اعتبرنا أنّ العمليات على بنية union-find ذات زمن ثابت (انظر الفصل 8). ويكون تعقيد خوارزمية كروسكال بالتالي O(E log E).
13.5 التمارين
البحث بالعرض أولاً
13.1عدّل الدالة iter_bfs لتحسب المسافة، بعدد الأقواس،
بين الجذر وكل رأس يكتشفه الاجتياز. ومن المقاربات البسيطة
أن تربط هذه المسافة بكل رأس في الجدول visited. وأعِد
هذا الجدول كنتيجة للدالة iter_bfs.
13.2عدّل الدالة iter_bfs لتُعيد مسارًا أقصر بين الجذر
والرأس، لكل رأس يكتشفه الاجتياز. ولكل رأس
مكتشَف، خزّن الرأس الذي أدّى إليه، مثلًا في جدول تجزئة. ويمكننا
بعد ذلك استرجاع المسار من الرأس المكتشَف إلى الجذر «بالسير
عكسيًا».
13.3اكتب دالة تُجري اجتيازًا بالعرض أولاً لعقد شجرة بمحاكاة البحث بالعرض أولاً في رسم بياني.
13.4نفّذ مؤشّرًا (cursor) للأشجار الثنائية (انظر القسم 9.3 Cursors) يقابل البحث بالعرض أولاً.
13.5استخدم التمرين السابق لكتابة برنامج يلوّن رسمًا بيانيًا بـ k لونًا
دون استخدام اللون نفسه لرأسين مرتبطين بقوس. افعل ذلك
بـالتتبّع الخلفي (backtracking)، مستفيدًا من الطبيعة الدائمة للمؤشّر للتراجع. وإذا تعذّر
إسناد أي لون، أطلِق الاستثناء Not_found.
البحث بالعمق أولاً
13.6أعد التمرين 13.2 للبحث بالعمق أولاً.
13.7في كثير من تطبيقات البحث بالعمق أولاً، نرغب في اجتياز جميع رؤوس
الرسم البياني لا الرؤوس التي يمكن الوصول إليها من رأس s فحسب. باستخدام
الدالة iter_vertex التي تمرّ على جميع رؤوس الرسم البياني، عدّل
الدالة iter_dfs بحيث يُزار كل رأس من الرسم البياني مرة واحدة
بالضبط.
13.8في رسم بياني غير موجّه، المكوّن المتّصل (connected component) هو مجموعة عظمى من الرؤوس مرتبطة بعضها ببعض بمسار. اشرح كيف تحدّد الصيغة البديلة للبحث بالعمق أولاً المقترحة في
يحدّد التمرين السابق المكوّنات المتّصلة لرسم بياني غير موجّه. اكتب الكود المقابل.
13.9أعد كتابة الدالة iter_dfs باستخدام حلقة while بدلًا من دالة
عودية. إرشاد: استخدم مكدّسًا يحتوي على الرؤوس التي سيجري منها البحث بالعمق
أولاً. وينبغي أن يشبه الكود كود البحث بالعرض أولاً، مع
استبدال المكدّس بالطابور. وثمة فرق، مع ذلك، في معالجة
الرؤوس المزارة سابقًا. بيّن أنّ الرؤوس لا تُزار بالضرورة بالترتيب
نفسه كما في الصيغة العودية.
13.10يمكن تعديل البحث بالعمق أولاً لكشف وجود دورة في
الرسم البياني. فعندما تصادف الدالة iter_dfs رأسًا مزارًا سابقًا، لا
نعرف مبدئيًا ما إذا كنا وجدنا دورة. فقد يكون الرأس قد وُصل إليه سابقًا
بمسار موازٍ. وبدلًا من حالتين (وُصل إليه/لم يُوصل إليه)، ينبغي
بالتالي تعديل تعليم الرؤوس لاستخدام ثلاث: وُصل إليه/قيد
الزيارة/زُير. اكتب دالة has_cycle تحدّد وجود دورة في
رسم بياني. وعدّل الدالة بحيث تُعيد قائمة رؤوس الدورة المكتشَفة، إن
وُجدت.
13.11 ليكن G رسمًا بيانيًا موجّهًا لا يحتوي على دورة. ونسمّي مثل هذه الرسوم البيانية الرسوم البيانية الموجّهة اللادورية(DAG). والترتيب الطوبولوجي لـ G هو اجتياز لرؤوسه متوافق مع الأقواس، أي حيث يُزار الرأس x قبل الرأس y إذا وُجد قوس x → y. عدّل البرنامج 100 بحيث يُجري ترتيبًا طوبولوجيًا، في صورة دالة من النوع التالي:
topological_sort: (vertex -> unit) -> graph -> unit
استخدم مكدّسًا يُضاف إليه الرأس v بمجرّد انتهاء الاستدعاء visitv. وبعد أن
يكتمل البحث بالعمق أولاً، طبّق الدالة المُمرَّرة كوسيط على جميع
عناصر المكدّس.
13.12في رسم بياني موجّه، المكوّن المتّصل بقوة(strongly connected component) هو أي مجموعة عظمى من
رؤوس مرتبطة بعضها ببعض بمسار. وتحسب خوارزمية كوسارجو-شعيرير (Kosaraju-Sharir) مجموعة المكوّنات المتّصلة بقوة لرسم بياني G، في زمن O(N + E)، باستخدام بحثين بالعمق أولاً. وهي تسير كما يلي:
- نبدأ ببناء تبديل GR للرسم البياني G، أي الرسم البياني ذي الرؤوس نفسها التي في G لكن بأقواس معكوسة (انظر التمرين 7.1).
- ثم نجتاز رؤوس GR وفق ترتيب طوبولوجي (انظر التمرين السابق). ولكل رأس v، نُجري بحثًا بالعمق أولاً في G، بدءًا من v، إذا لم يكن v جزءًا من مكوّن متّصل بقوة بالفعل. وتوضع بعد ذلك جميع الرؤوس التي يصل إليها هذا البحث في مكوّن جديد.
اكتب دالة scc:graph->vertexlistlist تستخدم هذه الخوارزمية لحساب
المكوّنات المتّصلة بقوة لرسم بياني.
13.13يمكننا استخدام البحث بالعمق أولاً لبناء متاهة مثالية في شبكة n×m. والمتاهة المثالية هي التي يوجد فيها مسار واحد فقط بين أي خليتين. ونبدأ بالنظر في الرسم البياني الذي ترتبط فيه جميع خلايا الشبكة بجيرانها:
ثم نُجري بحثًا بالعمق أولاً بدءًا من رأس اعتباطي (مثلًا الواقع أعلى اليسار). وعندما نجتاز رؤوسًا لاحقة لرأس ما، نفعل ذلك بترتيب عشوائي. وبعد اكتمال الاجتياز، نحصل على المتاهة بأن نعلن أنه يمكننا المرور من رأس إلى آخر إذا سُلك القوس المقابل خلال البحث بالعمق أولاً. ويقترح التمرين 8.7 طريقة أخرى لبناء متاهة مثالية.
13.14ننظر هنا في مسألة لعب سوليتير الأوتاد (peg solitaire). وهي لعبة صبر تتكوّن من 32 وتدًا على لوح فيه 33 ثقبًا. وفي البداية، تشغل الأوتاد جميع الثقوب، إلا الثقب الواقع في مركز اللوح.
ويمكن إزالة وتد من اللوح بأن يقفز عليه أحد الأوتاد الأربعة المجاورة، بشرط أن يكون الثقب الذي سيهبط فيه الوتد فارغًا. وها هي نقلتان ممكنتان انطلاقًا من الوضع الابتدائي.
والهدف من اللعبة هو الوصول إلى وضع لا يبقى فيه سوى وتد واحد، يشغل الموضع المركزي.
ويمكننا حل هذه المسألة بسهولة باستخدام البحث بالعمق أولاً على رسم بياني يمثّل فيه كل رأس تشكيلةً من تشكيلات اللوح.
-
يمكن تمثيل تشكيلة اللوح بعدد صحيح تدلّ بتّته رقم (i+7j) على وجود وتد في الموضع (i,j) من أجل 0 ≤ i,j < 7. وبافتراض آلة ذات 64 بتًا، نكتب type state = int. وعرّف ثابتين، initial وfinal، يمثّلان على التوالي التشكيلة الابتدائية والنهائية للعبة.
-
يمكن تمثيل نقلة بتشكيلتين، تدلّ الأولى على الوتدين المعنيين (الذي يُحرَّك والذي يُقفز عليه)، وتدلّ الثانية على الموضع النهائي للوتد الذي حُرِّك. مثلًا، تدلّ النقلة الأولى أعلاه على ما يلي:
لنكتب
typemove=state*state. أنشئ قائمة تحتوي على النقلات الـ 88 الممكنة (بشكل مستقل عن التشكيلة كيفما كانت). -
اكتب دالة possible_move لاختبار ما إذا كانت نقلة ممكنة في تشكيلة معيّنة، ودالة move تُجري النقلة، إن كانت ممكنة. واستنتج منهما دالة iter_succ تمرّ على جميع النقلات الممكنة في تشكيلة معيّنة.
-
عدّل الدالة iter_dfs في البرنامج 100 لتقطع الاجتياز بمجرّد الوصول إلى التشكيلة final وتُعيد المسار المكتشَف، كما في التمرين 13.6 أعلاه.
-
وأخيرًا، اكتب دالة print تعرض تشكيلة على الشاشة، واستخدمها لعرض الحل الذي عُثر عليه، في صورة 32 تشكيلة متتالية.
ملاحظة: مسألة سوليتير الأوتاد من المسائل التي نوقشت في كتاب Cousineau وMauny The Functional Approach to Programming [9، الصفحة 216].
13.15في التمرين السابق، كان البحث بالعمق أولاً حلًّا جيدًا لأنّ جميع المسارات كانت بالطول نفسه. وعندما لا يكون الأمر كذلك، وإذا كنا نبحث عن مسار بطول أدنى، فلا بدّ من اللجوء إلى البحث بالعرض أولاً بدلًا منه. لكن قد يتطلب ذلك ذاكرة كبيرة. وفي هذه الحالة، يقدّم البحث بالتعميق التكراري (Iterative deepening search, IDS) حلًّا بمتطلبات ذاكرة منخفضة، لكنه قادر مع ذلك على إيجاد مسار بطول أدنى. والفكرة هي تنفيذ عمليات بحث متتالية بالعمق أولاً، محدودة بأعماق عظمى تكبر تدريجيًا.
- اشرح لماذا لم يعد بإمكاننا تخزين الرؤوس المزارة سابقًا خلال عمليات البحث بالعمق أولاً. خُذ الرسم البياني التالي وافترض أننا نجتازه بدءًا من الرأس 0.
- نفّذ البحث بالتعميق التكراري في صورة دالة ids: (vertex -> bool) -> graph -> vertex -> unit تتوقف بمجرّد وصولها إلى رأس يحقق الدالة المُمرَّرة كوسيط.
- في حالة اجتياز شجرة ثنائية كاملة بدءًا من الجذر، بيّن أنّ البحث بالتعميق التكراري ليس أعلى كلفة من البحث بالعرض أولاً والبحث بالعمق أولاً.
المسارات الأقصر
13.16عمّم الدالة dijkstra من أجل مسافات من نوع اعتباطي،
مثلًا في صورة دالة رافدة.
13.17أعد التمرين 13.2 لخوارزمية ديكسترا. ملاحظة: عند تحسين مسار، ينبغي تحديث الجدول المقابل.
13.18أعد خطوات خوارزمية بلمان-فورد، الموضّحة في الشكل 13.6، بافتراض أنّ وزن القوس 0 → 4 هو -3.
13.19يمكن تكييف خوارزمية وارشال (exercice 7.6) بسهولة لحساب جميع المسارات الأقصر في رسم بياني. وهذه هي خوارزمية فلويد-وارشال (Floyd-Warshall). ليكن V = {0,…,N − 1}. وفي البداية، تكون المسافة di,j بين الرأسين i وj مساوية لوزن القوس المقابل، إن وُجد، ولانهائية فيما عدا ذلك. ثم تحسب الخوارزمية المسافة الدنيا di,j من i إلى j في زمن O(N3) كما يلي:
| لكل k من 0 إلى N − 1 |
|---|
| لكل i من 0 إلى N − 1 |
| لكل j من 0 إلى N − 1 |
| di,j ← min(di,j,di,k + dk,j) |
اكتب دالة تنفّذ هذه الخوارزمية. كيف يمكننا معالجة الحالة العامة، حين لا تكون الرؤوس بالضرورة الأعداد الصحيحة 0,…,N − 1؟
13.20مع أنّ خوارزمية ديكسترا تسمح لنا بإيجاد مسار بأدنى كلفة، فإنها قد تزور عددًا من رؤوس الرسم البياني بلا داعٍ. افترض أننا نستخدم خوارزمية ديكسترا لإيجاد المسار الأقصر (بدلالة المسافة) بين مدينتين في شبكة طرق. فستستكشف الخوارزمية الشبكة في دوائر متحدة المركز أكبر وأكبر مركزها مدينة البداية، إلى أن تصل إلى مدينة الوجهة. وإذا أخذنا مثال شبكة الطرق الفرنسية، وإذا بحثنا عن المسار الأقصر بين باريس ونيس، فمن المرجح أن تكون جميع مدن فرنسا تقريبًا قد زُيرت قبل الوصول إلى نيس.
وتسمح لنا خوارزمية A⋆ بحل هذه المسألة من خلال تحكّم أدقّ في الترتيب الذي تُزار به الرؤوس. ويتخذ هذا التحكّم صورة استدلال (heuristic) يقدّر المسافة المتبقية بين رأس ما والوجهة. وخوارزمية A⋆ مطابقة لخوارزمية ديكسترا، إلا أنّ الطابور لم يعد يستخدم المسافة إلى المصدر كأولوية، بل مجموع هذه المسافة والقيمة التي يعطيها الاستدلال. وإذا كان الاستدلال مقبولًا، أي إذا لم يبالغ أبدًا في تقدير المسافة المتبقية، فإنّ خوارزمية A⋆ ستجد المسار الأقصر. ومن الاستدلالات المقبولة في مثال شبكة الطرق المسافة الجوية. وإذا أعاد الاستدلال الصفر دائمًا، استعدنا خوارزمية ديكسترا.
لننظر في مثال شبكة لانهائية يرتبط فيها كل نقطة بجيرانها الثمانية المباشرين.
الكلفة هنا هي المسافة الإقليدية، أي أنّ أربعة جيران على مسافة 1، و الأربعة الآخرون على مسافة. ويمكننا بالتالي استخدام المسافة الإقليدية كاستدلال بين النقطة المعنية (x,y) ونقطة الوجهة (xd,yd)، أي.
ويوضّح الشكل أعلاه نتيجة خوارزمية A⋆ في إيجاد مسار من النقطة (0,0)، الموسومة بـ 1، إلى النقطة (5,10)، الموسومة بـ 103، مع استبعاد العقد السوداء من الشبكة. وكما نرى، لم تُزر سوى 103 عقدة. وكانت خوارزمية ديكسترا ستجد المسار الأقصر بدورها، لكن العدد الكلي للعقد المزارة كان سيكون أكبر بكثير (أكثر من 800).
افترض أننا معطون دالة heuristic:graph->vertex->vertex->float،
ونفّذ خوارزمية A⋆ بتعديل كود البرنامج 101. وطبّق ذلك على
المثال السابق وتحقّق من أننا نصل فعلًا إلى نتيجة الشكل
أعلاه.
13.21«سوليتير الفرنسية» تختلف عن سوليتير التمرين 13.14، المسمّى «سوليتير الإنجليزية», بوجود أربعة أوتاد إضافية في المواضع (1,1) و(5,1) و(1,5) و(5,5).
وسوليتير الفرنسية، بشكل مفاجئ، أصعب بكثير في الحل من سوليتير الإنجليزية. وفضلًا عن ذلك، توجد تركيبات من التشكيلات الابتدائية/النهائية التي لا تقبل حلًّا، مثلًا التشكيلة التي يُزال فيها الوتد المركزي في البداية ويتعيّن وضع الوتد الأخير في
المركز[2]. وعليه، سنخفّف شروط مواضع الأوتاد الابتدائية والنهائية.
تتمثل إحدى مقاربات حل سوليتير الفرنسية في استخدام خوارزمية A⋆ المعروضة في التمرين السابق. عدّل كود التمرين 13.14 كما يلي:
-
أضف النقلات الثماني الجديدة المرتبطة بالأوتاد الأربعة الجديدة إلى قائمة جميع النقلات الممكنة.
-
اكتب دالة استدلال تقيّم مدى «إحكام» ترتيب الأوتاد على اللوح. وبالنظر إلى تمثيل الشبكة بعدد صحيح، يمكننا حساب تقريب خشن بإحصاء عدد انقلابات البتّات، أي عدد المرات التي ننتقل فيها من بتّ 1 إلى بتّ 0، والعكس بالعكس.
-
وأخيرًا، استبدل البحث بالعمق أولاً بخوارزمية A⋆. وها هو مثال على تشكيلتين ابتدائية ونهائية توجد لهما حل.
…
كما في التمرين 13.14، اعرض الحل بعرض جميع التشكيلات المتتالية للوح.
13.22من الممكن الجمع بين أفكار البحث بالتعميق التكراري (التمرين 13.15) وخوارزمية A⋆ (التمرين 13.20)، للحصول على خوارزمية تُعرف باسم IDA⋆ (iterative deepening A⋆). والفكرة كما يلي: في كل تكرار، نُجري بحثًا بالعمق أولاً على جميع الحالات التي لا يتجاوز فيها الاستدلال عتبة معيّنة، دون السعي إلى تخزين الحالات المزارة سابقًا. وبعد انتهاء البحث، نتخذ كعتبة جديدة أصغر قيمة للاستدلال حُصل عليها خلال البحث السابق. بعبارة أخرى، تدفع كل تكرار عتبة الاستدلال قليلًا إلى الأمام إلى أن يُعثر على مسار أو لا يأخذ أي رأس قيمة أكبر من العتبة. ولبدء العملية، يكفي اتخاذ استدلال الرأس الجذر كعتبة ابتدائية. وكما في خوارزمية A⋆، فإنّ استدلالًا مقبولًا، أي استدلالًا لا يبالغ أبدًا في تقدير المسافة المتبقية، يضمن أنّ IDA⋆ ستجد مسارًا أقصر. وقد اكتشف خوارزمية IDA⋆ كُورف (Korf) [17] في 1985.
افترض أننا معطون دالة heuristic:graph->vertex->vertex->float،
وعدّل كود التمرين 13.15 لتنفيذ خوارزمية IDA⋆. ويقترح التمرين
التالي تطبيقًا لهذه الخوارزمية.
13.23من التطبيقات الجيدة لخوارزمية IDA⋆ المقترحة في التمرين السابق لعبة الخمسة عشر. وتتكوّن اللعبة من شبكة 4 × 4 تحتوي على 15 بلاطة مرقّمة من 1 إلى 15. والموضع السادس عشر فارغ، ويمكننا وضع إحدى البلاطات المجاورة فيه. وفي البداية، تكون البلاطات مبعثرة، مثلًا كما يلي:
والهدف هو وضع البلاطات بترتيب تصاعدي[3].
ولحل اللعبة، سنستخدم الاستدلال التالي: لكل بلاطة، نحسب المسافة التي تفصلها عن موضعها النهائي، من حيث عدد الأسطر والأعمدة. وتُسمّى هذه مسافة مانهاتن. وفي المثال السابق، تكون البلاطة 7 في البداية على مسافة 4 من موضعها النهائي لأنّها يجب أن تُنقل إلى أعلى بسطر واحد، وإلى اليمين بثلاثة أعمدة. ولتشكيلة معيّنة، نأخذ بعد ذلك مجموع مسافات مانهاتن للبلاطات الخمس عشرة، وهو حدّ أدنى لعدد النقلات المتبقية. وهذا استدلال مقبول، وسنتمكّن بالتالي من إيجاد حل أصغر. حل اللعبة باستخدام خوارزمية IDA⋆. وقد عُرض مثال لعبة الخمسة عشر في مقال كُورف الذي قدّم خوارزمية IDA⋆.
الشجرة الممتدة الدنيا
13.24بيّن أنّ مجموعة الأقواس التي تُعيدها خوارزمية كروسكال تشكّل فعلًا شجرة.
13.25بيّن أنّ نتيجة خوارزمية كروسكال هي فعلًا شجرة ممتدة دنيا.
13.26حسّن كود البرنامج 103 بحيث يتوقف بمجرّد إضافة N − 1 قوسًا إلى الشجرة الممتدة.
13.27أعد تنفيذ البرنامج 103 باستخدام طابور أولوية بدلًا من خوارزمية ترتيب. وفيم يختلف عن التمرين السابق؟
حلّ آخر، معتمد بشكل بارز في جداول التجزئة في المكتبة المعيارية لـ OCaml، يتمثل في استخدام مصفوفة حجمها
nقوة للعدد 2. ويمكن عندئذ تنفيذ عملية باقي القسمة بـland(n-1)، وهو ما له ميزة إضافية هي أنه أرخص بكثير من القسمة. ↩︎البرنامج
seqأداة من يونيكس تعرض جميع الأعداد الصحيحة من 1 إلى n، عددًا صحيحًا لكل سطر. وهي أبسط طريقة للحصول على n سطرًا من النص بالضبط. ↩︎سيعرض الفصل 9 نوعًا آخر من المُكرِّرات قادرًا على حل هذه المسألة. ↩︎